Garantida
Rápido
Seguro
Especializado
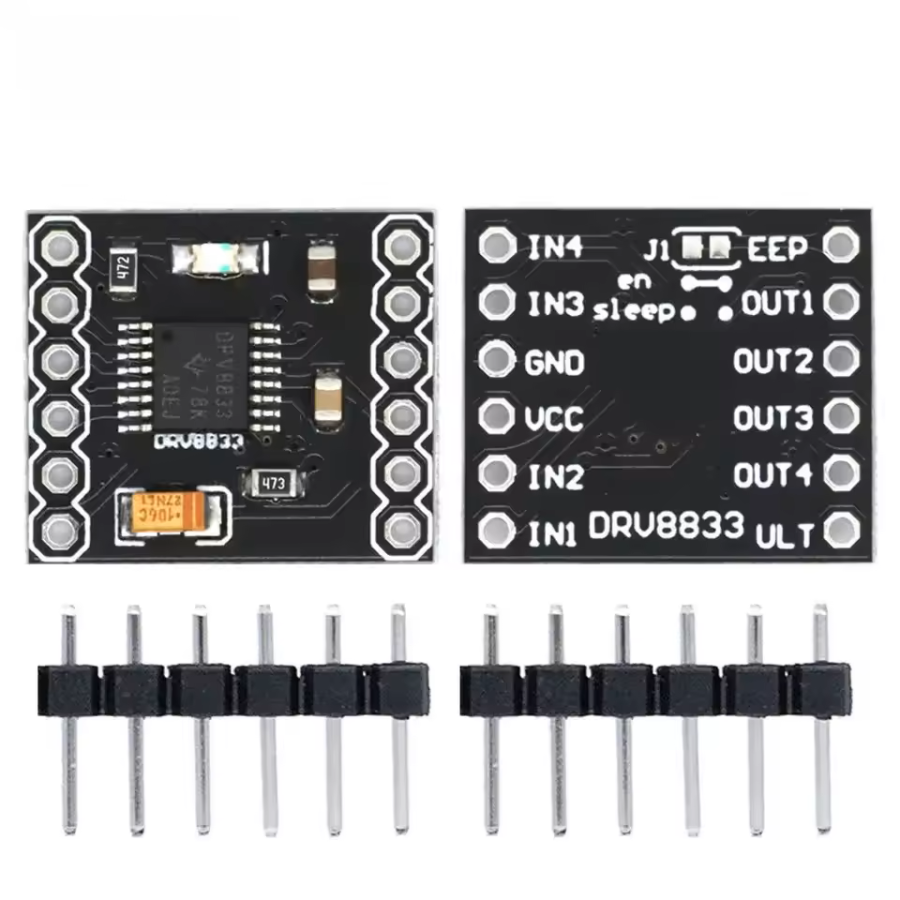
Controlador de Motor - DRV8833 1,5A
Premium
imprimir
deformação
selecionado
DRV8833 — Controlo de dois motores DC ou um motor de passo
Módulo baseado no controlador DRV8833, desenvolvido para controlar motores DC, motores de passo bipolares, solenoides e outras cargas indutivas. Compacto, eficiente e ideal para projetos com Arduino, ESP32, Raspberry Pi e outros microcontroladores.
|
⚙️
Dupla Ponte H
Permite controlar dois motores DC de forma independente ou um motor de passo bipolar. |
🔋
2,7 V a 10,8 V
Ampla gama de alimentação, adequada para projetos alimentados por baterias e sistemas de baixa tensão. |
🚀
Controlo por PWM
Permite ajustar velocidade e direção dos motores através de sinais digitais e PWM do microcontrolador. |
|
🛡️
Proteções integradas
Inclui proteção contra sobrecorrente, curto-circuito, subtensão e excesso de temperatura. |
🔌
Baixo consumo em standby
O DRV8833 dispõe de modo sleep de baixo consumo, útil em projetos alimentados por bateria. |
🤖
Ideal para robótica
Excelente escolha para pequenos robots, veículos, braços mecânicos e projetos mecatrónicos. |
Aplicações típicas
| ✓ Robots móveis | ✓ Carrinhos com motores DC |
| ✓ Motores de passo bipolares | ✓ Solenoides |
| ✓ Pequenos mecanismos automáticos | ✓ Brinquedos eletrónicos |
| ✓ Projetos Arduino / ESP32 | ✓ Automação e mecatrónica |
Especificações técnicas
| Parâmetro | Especificação |
|---|---|
| Controlador | DRV8833 |
| Tipo | Driver de motor Dual H-Bridge |
| Tensão de alimentação | 2,7 V a 10,8 V |
| Número de pontes H | 2 |
| Motores suportados | 2 × DC escovados ou 1 × motor de passo bipolar |
| Corrente RMS por ponte | Até 1,5 A* |
| Corrente de pico por ponte | Até 2 A* |
| Controlo de velocidade | PWM |
| Controlo de direção | Sim |
| Regulação / limitação de corrente | Sim |
| Proteção contra sobrecorrente | Sim |
| Proteção contra curto-circuito | Sim |
| Proteção térmica | Sim |
| Proteção de subtensão | Sim |
* Valores máximos do circuito integrado DRV8833 nas condições especificadas pela Texas Instruments. A corrente efetivamente suportada pelo módulo depende do PCB, dissipação térmica, alimentação e condições de utilização.
Ligações típicas
| AIN1 / AIN2 | Controlo do Motor A |
| BIN1 / BIN2 | Controlo do Motor B |
| AOUT1 / AOUT2 | Saídas para Motor A |
| BOUT1 / BOUT2 | Saídas para Motor B |
| VM | Alimentação dos motores |
| GND | Terra / referência comum |
A disposição dos pinos pode variar consoante o fabricante do módulo. Confirma sempre as marcações impressas no PCB antes da ligação.
Exemplo com Arduino
O DRV8833 pode ser controlado diretamente por GPIO. Para um motor DC, dois pinos digitais controlam o sentido e um deles pode receber PWM para regular a velocidade.
| AIN1 = HIGH / AIN2 = LOW | Rotação num sentido |
| AIN1 = LOW / AIN2 = HIGH | Rotação no sentido oposto |
| AIN1 = LOW / AIN2 = LOW | Motor parado |
Downloads e documentação
DRV8833 Dual H-Bridge Motor Driver — documentação técnica oficial.
📄 DOWNLOAD DATASHEETVídeo de utilização
Exemplo prático de ligação do DRV8833 a um Arduino Nano, controlo de sentido de rotação e velocidade por PWM.
Os valores máximos anunciados para o DRV8833 referem-se ao circuito integrado em condições específicas de dissipação. Módulos pequenos podem não conseguir manter continuamente a corrente máxima sem aquecimento significativo. Para motores próximos do limite, verifica a corrente de arranque e a temperatura do módulo.
Pequeno no tamanho, grande na utilidade.
Para pequenos robots e projetos alimentados por bateria, o DRV8833 é uma alternativa muito interessante a drivers maiores. Só não te esqueças: corrente de arranque de motores DC pode ser várias vezes superior à corrente nominal. Mede primeiro, liga depois. 😄